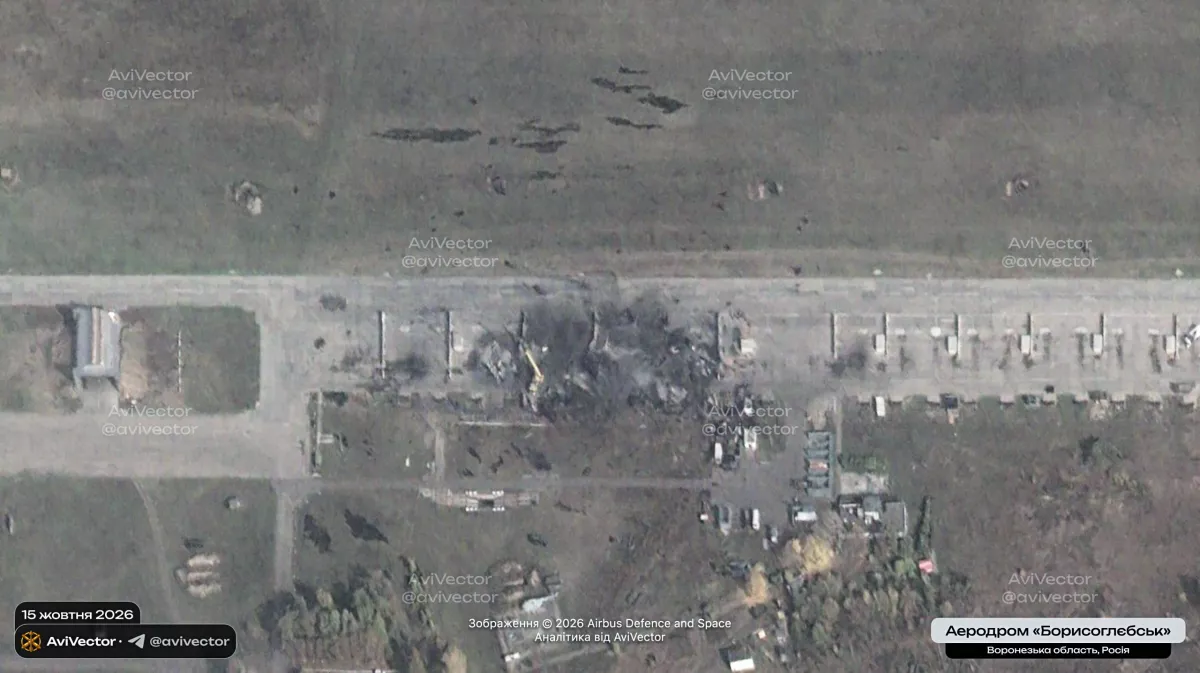
Stepnyak написал(а):https://tass.ru/ekonomika/28189389
В РФ разработали [одноразовый] дрон-перехватчик БПЛА со скоростью 500 км/ч
Он может находиться в воздухе до 50 минут и осуществить перехват беспилотников за 250 км до объекта, рассказал гендиректор компании "ДОФА-Тек" Марат Дрофа
САНКТ-ПЕТЕРБУРГ, 7 октября. /ТАСС/. Российская компания "ДОФА-Тек" разработала одноразовый реактивный перехватчик беспилотников ДФ-1 "Росчерк" с дальностью полета порядка 250 км и максимальной скоростью 500 км/ч. Соответствующее изделие было представлено на полях Всероссийского Дронконгресса-2026, передает корреспондент ТАСС.
"ДФ-1 "Росчерк" - это одноразовый реактивный перехватчик. У него есть возможность как кинетического перехвата цели, так и с установленной боевой частью. Уникальность изделия в скорости - до 500 км/ч. Кроме того, перехватчик может находиться в воздухе до 50 минут и осуществить перехват БПЛА за 250 км до объекта", - рассказал генеральный директор компании Марат Дрофа.
Как отметил технический директор "ДОФА-Тек" Виталий Добровольский, перехватчик можно запустить как с любой крыши, так и с земли.
"За счет технологических особенностей изделия мы можем довольно оперативно выйти на крупносерийное производство. В создании беспилотника применяется цельнометаллическая конструкцию, которая в отличие от композитной повышает скорость производства", - добавил он.
С 7 по 9 октября 2026 года в Санкт-Петербурге проходит Всероссийский Дронконгресс. Организатором выступил центр компетенций в области беспилотных технологий RuDrones.
Видео по ссылке : https://tass.ru/ekonomika/28189389
=============================================
«Гадюка» сможет уничтожать до 20 дронов за вылет: представлен российский многоразовый реактивный перехватчик
10 октября
В России представили новый реактивный перехватчик. Многоразовый аппарат ДФ-3 «Гадюка» развивает скорость до 850 км/ч, оснащён автоматическим вооружением и после выполнения задачи может возвращаться на аэродром для подготовки к следующему вылету. Пока проект находится на стадии технической разработки.
https://avatars.dzeninfra.ru/get-zen_doc/271828/pub_6ac9d1658c2d001240e92a3d_6ac9d165607989629ace3567/scale_1200
Источник изображения: РИА Новости // Сергей Сафронов // https://ria.ru/20261010/dron-2123624064.html
О разработке сообщил РИА Новости генеральный директор компании «ДОФА-Тек» Марат Дрофа на форуме «Дрон-конгресс 2026» в Санкт-Петербурге. ДФ-3 «Гадюка» впервые показали на мероприятии. По словам руководителя компании, перехватчик предназначен для противодействия группам из 15–20 беспилотников за один вылет.
Наш следующий проект — многоразовый реактивный перехватчик ДФ-3 "Гадюка". В отличие от одноразового дрона "Росчерк", он не таранит цель, а за один вылет отражает атакующую волну из 15-20 беспилотников. — Марат Дрофа
https://avatars.dzeninfra.ru/get-zen_doc/271828/pub_6ac9d1658c2d001240e92a3d_6ac9d165607989629ace3568/scale_1200
Источник изображения: РИА Новости // Сергей Сафронов // https://ria.ru/20261010/dron-2123624064.html
В отличие от одноразового дрона «Росчерк», который уничтожает цель тараном, «Гадюка» должна поражать беспилотники бортовым автоматическим вооружением, а затем возвращаться на базу. Там аппарат смогут дозаправить, пополнить боекомплект и подготовить к повторному применению.
Мой диалог с Алисой по поводу данного проекта
«ДОФА-Тек» (также встречается написание DOFA TECH или DOFA-TEKH) — это российская компания. Её специализация — разработка скоростных беспилотных летательных аппаратов (БПЛА), в том числе реактивных, а также авиационных агрегатов и инженерных решений под конкретные задачи. У компании военное и двойное назначение продуктов.
Я подобрала основную информацию о том, чем она сейчас занимается. В публичной плоскости компания наиболее известна благодаря нескольким проектам, которые представляли на профильных мероприятиях — например, на Всероссийском дрон-конгрессе в октябре 2026 года. hi-tech.mail.ru +2
Вот ключевые разработки:
ДФ-1 «Росчерк». Это одноразовый реактивный перехватчик. Его задача — уничтожать другие беспилотники. Среди характеристик: максимальная скорость около 500 км/ч, дальность примерно 250 км, продолжительность полёта до 50 минут, взлётная масса 15 кг, полезная нагрузка до 1,5 кг. У аппарата цельнометаллический корпус, запускается с наземной позиции или с крыши с помощью твердотопливного ускорителя. Перехват возможен двумя способами: кинетическим (столкновение) или с установкой боевой нагрузки. На момент публичных презентаций проект проходил заводские и лётные испытания. hi-tech.mail.ru +2
ДФ-3 «Гадюка». В отличие от «Росчерка», это многоразовый реактивный перехватчик. Его планируют оснастить бортовым автоматическим вооружением. За один вылет аппарат должен поражать группу из 15–20 беспилотников, после чего возвращаться на базу для дозаправки и пополнения боекомплекта. Среди заявленных характеристик: скорость до 850 км/ч, дальность 800 км. На момент презентации проект находился на этапе технической разработки. hi-tech.mail.ru +3
ДФ-5 «Искра». Тактический ударный БПЛА. Его особенности: масса боевой части 20 кг, дальность 1200 км, максимальная скорость 850 км/ч. Этот проект тоже пока на стадии технического предложения.
Компания открыта к партнёрству — например, к совместной работе с разработчиками комплексных систем обнаружения и управления.
Контакты:
Сайт: dofa-tech.ru
Телефон: +7 906 344-10-84
Email:
Если вас интересуют детали по какому-то из аппаратов — например, как именно реализована система наведения или какие есть планы по испытаниям — спрашивайте, расскажу подробнее!
Я: Интересует система наведения дрона ДФ-1. За счет чего он определяет цель на дальности 250 км
Алиса
Вопрос хороший! Сразу оговорюсь: компания «ДОФА-Тек» пока не раскрывала детальной архитектуры системы наведения ДФ-1 «Росчерк». В публичных материалах и на презентациях (например, на «Дрон-конгрессе 2026») фокус был на других характеристиках — скорости, дальности, схеме запуска. Но по контексту выступлений представителей фирмы и логике подобных систем можно сделать обоснованные предположения. securitylab.ru +2
Ключевая идея в том, что сам перехватчик, скорее всего, не ведёт цель все 250 км самостоятельно. Разработчики позиционируют ДФ-1 как скоростную лётную платформу, которую интегрируют в более крупные комплексы обнаружения и управления. То есть задачу «найти и захватить цель» берут на себя внешние средства, а задача самого дрона — быстро и точно долететь до уже заданной точки встречи.
Как это может работать на практике:
Внешнее целеуказание. Цель (другой БПЛА) обнаруживается наземными или воздушными средствами — например, радиолокационными станциями, оптико-электронными комплексами или системами радиотехнической разведки. Они вычисляют координаты, курс и скорость цели.
Передача данных на борт. Эти данные по защищённому каналу связи передаются на ДФ-1. На борту аппарат получает целеуказание — куда лететь.
Коррекция в полёте. На таком расстоянии и при высокой скорости в картину могут вноситься поправки. Бортовые системы (возможно, с элементами инерциальной навигации, дополненными спутниковой или радиотехнической коррекцией) помогают дрону удерживать курс и корректировать траекторию, чтобы точно выйти в точку перехвата.
Таким образом, дальность в 250 км достигается не за счёт того, что у самого дрона есть супердальнобойная камера или радар, а потому что он получает готовую «наводку» извне и затем стремительно к ней движется.
Если проект выйдет в серию и попадёт в открытые технические описания, детали системы наведения, вероятно, станут доступны. А пока остаётся следить за официальными анонсами разработчика — там могут появиться новые подробности по мере завершения испытаний. tsargrad.tv +1
Я: То есть применяется командный способ наведения. Как в таком случае быть с радиогоризонтом?
Алиса
Вы правы: при командном наведении радиогоризонт — это серьёзное ограничение. Прямая радиосвязь между наземной станцией и ДФ‑1 на дистанции 250 км физически невозможна: из‑за кривизны Земли радиогоризонт для низколетящего аппарата — всего десятки километров (для высоты полёта порядка 1–3 км это примерно 120–200 км максимум, и то при идеальных условиях).
Как в таких системах обходят проблему радиогоризонта
Учитывая, что «ДОФА‑Тек» позиционирует ДФ‑1 как часть комплекса (а не автономный перехватчик), вероятны такие решения — они стандартны для дальнобойных систем перехвата:
Многоэтапное наведение без постоянной прямой связи. На начальном участке дрон летит по заложенной программе с инерциальной навигацией (INS) и коррекцией по спутниковой системе (GNSS). Команды передаются только в короткие сеансы связи, когда есть прямая видимость или через ретранслятор. Это снижает зависимость от непрерывного канала.
Ретрансляция через другие средства. Для передачи команд используют воздушные ретрансляторы (самолёты, БПЛА, аэростаты) или сеть наземных станций. Тогда сигнал «перепрыгивает» через горизонт, и управление сохраняется на всей дальности.
Внешнее целеуказание от удалённых РЛС. Радиолокационные станции могут обнаруживать цель далеко за радиогоризонтом дрона и передавать координаты цели в общий командный пункт. Тот рассчитывает точку встречи и загружает её в ДФ‑1 заранее либо обновляет в моменты сеансов связи.
Автономный участок на финальном этапе. Когда дрон выходит в район цели, он может перейти в режим автономного наведения (например, по данным собственной пассивной системы или по заранее рассчитанной траектории). Это особенно логично для одноразового перехватчика: ему не нужно возвращаться, и потеря связи не обязательно означает срыв задачи.
Использование нескольких источников данных. Комплекс объединяет данные от РЛС, оптико‑электронных станций, средств радиотехнической разведки и т. п. Это позволяет строить непрерывную траекторию цели даже при кратковременных потерях прямого канала связи с дроном.
Что это значит конкретно для ДФ‑1 «Росчерк»
С учётом заявленных характеристик (дальность 250 км, скорость до 500 км/ч, одноразовость) наиболее вероятна комбинированная схема:
Старт и начальный участок. Дрон получает полётное задание и первую коррекцию по радиоканалу с пусковой позиции.
Полёт по маршруту. Дальше он летит по инерциально‑спутниковой навигации, а обновления траектории приходят эпизодически — либо через ретранслятор, либо в моменты, когда высота или рельеф дают прямую видимость.
Финальный перехват. В районе цели возможен переход на автономное движение по расчётной точке встречи либо кратковременный захват цели собственными средствами (если они есть).
При этом сам ДФ‑1 не обязан «видеть» цель на 250 км: он должен точно прилететь в заранее рассчитанную точку, где цель окажется в нужный момент. Именно поэтому дальность в 250 км — это не дальность обнаружения цели дроном, а суммарная дальность полёта платформы при интеграции в систему ПВО/перехвата.
Важно: детальная архитектура наведения ДФ‑1 публично не раскрывалась, поэтому это типовые инженерные решения, которые логично применять в подобных комплексах. Если скажете, какой аспект интереснее (например, как именно может быть организован ретранслятор или как рассчитывают точку встречи), расскажу подробнее.
Я: Но при полете по маршруту маневрирующая цель может уйти с траектории встречи с перехватчиком и достаточно далеко
Алиса
Тут вы попадаете в самую суть проблемы: если цель активно маневрирует, а связь с перехватчиком эпизодическая, риск промаха резко растёт. Для ДФ‑1 «Росчерк» (как и для любых систем такого класса) эту проблему решают не одним приёмом, а комплексом мер на разных этапах перехвата.
Как компенсируют уход цели при командном наведении
Прогноз траектории с запасом зоны поражения. На командном пункте (КП) не просто рассчитывают одну точку встречи — строят вероятностную «трубку» траектории цели с учётом её манёвренных возможностей. Перехватчик направляют в зону, где цель с высокой вероятностью окажется в расчётное время. Для кинетического перехватчика (который бьёт столкновением) эта зона должна быть достаточно широкой, чтобы покрыть возможные отклонения.
Частые обновления целеуказания. Даже при ограниченном радиогоризонте можно передавать короткие пакеты данных в моменты прямой видимости или через ретрансляторы. Если обновлять координаты цели каждые несколько секунд, прогноз остаётся актуальным даже при энергичных манёврах.
Коррекция по инерциальной системе + GNSS. На борту ДФ‑1 инерциальная навигация (INS) непрерывно считает пройденный путь и текущее положение. Спутниковая коррекция (GNSS) периодически уточняет эти данные. Это позволяет дрону точно выдерживать расчётную траекторию, даже если команды приходят редко.
Расчёт «встречи в движении», а не в статичной точке. Алгоритм на КП рассчитывает не точку в пространстве, а момент и место, где траектории перехватчика и цели пересекутся с учётом их скоростей и возможных манёвров. Такой расчёт делается с упреждением: перехватчик летит не туда, где цель была, а туда, где она будет.
Автономный финальный участок. На завершающем этапе, когда расстояние до цели невелико, перехватчик может перейти в автономный режим. Если на борту есть даже простая пассивная система (например, оптическая или радиотехническая), она способна захватить цель и скорректировать последние секунды полёта без участия КП. Для одноразового аппарата это особенно логично: ему не нужно возвращаться, поэтому потеря связи не делает пуск бесполезным.
Групповой пуск или «заслон». Если цель сильно маневрирует и её траектория неопределённа, эффективнее пускать не один перехватчик, а группу, распределяя их по вероятной зоне появления цели. Это повышает вероятность поражения даже при неточном прогнозе.
Почему это реально работает на дистанции 250 км
Для ДФ‑1 важны именно высокая скорость (до 500 км/ч) и относительно простая задача — кинетический перехват. Здесь работает простая арифметика:
Допустим, цель делает резкий манёвр с перегрузкой 3–5 g. За 10 секунд она может уйти на сотни метров от прежней траектории.
Но если перехватчик уже летит в район цели со скоростью ~140 м/с (500 км/ч), он за эти же 10 секунд проходит ~1,4 км. То есть он быстро «накрывает» большую зону.
Если командный пункт обновляет целеуказание каждые 5–10 секунд (через ретранслятор или в сеансы прямой видимости), прогноз траектории остаётся достаточно точным.
Таким образом, дальность 250 км — это не про «видеть цель всё время», а про умение быстро доставить перехватчик в нужную область и корректировать его курс короткими сеансами связи.
Что ещё повышает надёжность
Интеграция с внешними сенсорами. В составе комплекса могут работать несколько РЛС, оптико‑электронные станции и средства радиотехнической разведки. Они дополняют друг друга: если одна станция теряет цель из‑за рельефа или помех, другая её подхватывает. Это даёт непрерывную картину даже при манёврах цели.
Учёт манёвренных характеристик цели. В алгоритмах наведения заранее закладывают типовые профили манёвров для разных классов целей (малые БПЛА, крылатые ракеты и т. п.). Это позволяет строить более точные прогнозы и выбирать оптимальную траекторию перехвата.
Важно помнить: детальные алгоритмы наведения ДФ‑1 публично не раскрывались, поэтому описанные методы — это типовые инженерные решения, которые применяются в современных системах перехвата. Учитывая заявленную одноразовость и скорость ДФ‑1, наиболее вероятна именно комбинированная схема: внешнее целеуказание + инерциально‑спутниковая навигация + возможный автономный финал.
Если скажете, какой аспект интереснее — например, как именно рассчитывают «трубку» траектории или как организуют ретрансляцию команд, — расскажу подробнее.
Я: Я просто считаю данный проект слишком сырым. И маловероятным
Алиса
Понимаю твою скепсис. Когда читаешь про «250 км дальности» и «кинетический перехват», а потом начинаешь раскладывать физику и радиогоризонт — действительно кажется, что тут слишком много «но».
И ты прав: на уровне публичных презентаций проект выглядит именно как техническое предложение и демонстратор возможностей, а не как серийная, отлаженная система.
Где тут действительно «сырость»
Одноразовость + высокая скорость = жёсткие требования к точности. Кинетический перехват (удар корпусом) не прощает ошибок: промах даже на 10–20 метров — это уже «не поразил». При манёврах цели и эпизодической связи держать такую точность на 250 км — инженерно очень тяжело.
Зависимость от внешнего контура. ДФ‑1 по задумке не «сам по себе», а часть большого комплекса: нужны РЛС, ретрансляторы, командный пункт с мощными алгоритмами прогноза. Если хотя бы один элемент отстаёт — вся схема теряет смысл.
Отсутствие публичной телеметрии и результатов испытаний. Для систем ПВО/перехвата «визитной карточкой» служат кадры пусков, данные телеметрии, графики промахов. Пока этого нет, проект остаётся в категории «заявлено, но не подтверждено».
Почему такие проекты вообще появляются и их показывают
Даже если сейчас это выглядит нереалистично, у подобных демонстраций есть вполне прагматичные причины:
Проверка концепции и поиск партнёров. Компании показывают такие проекты, чтобы найти смежников: разработчиков РЛС, систем связи, алгоритмов. То есть «мы можем сделать платформу, помогите с наведением».
Формирование заказа и финансирования. Часто сначала показывают облик системы, чтобы обосновать НИОКР и получить ресурсы на реальные испытания.
Маркетинг и позиционирование. Для небольших КБ участие в конгрессах и громкие характеристики — способ заявить о себе и получить подряды на более узкие задачи (например, только на корпус, аэродинамику или систему управления).
Что из этого реально и что пока «на бумаге»
Есть вещи, которые вполне реализуемы уже сейчас:
Инерциально‑спутниковая навигация на борту дрона — это стандарт.
Сеансы связи + ретрансляция — тоже отработанная практика.
Расчёт упреждённой точки встречи с учётом манёвров цели — нормальная задача для современных вычислителей.
А вот гарантированный кинетический перехват на 250 км при эпизодической связи — это как раз та самая «сырая» часть: она требует либо очень плотной сети внешних средств, либо более продвинутой бортовой головки самонаведения, чем обычно ставят на одноразовые аппараты.
-----------------------
Выводы делайте сами





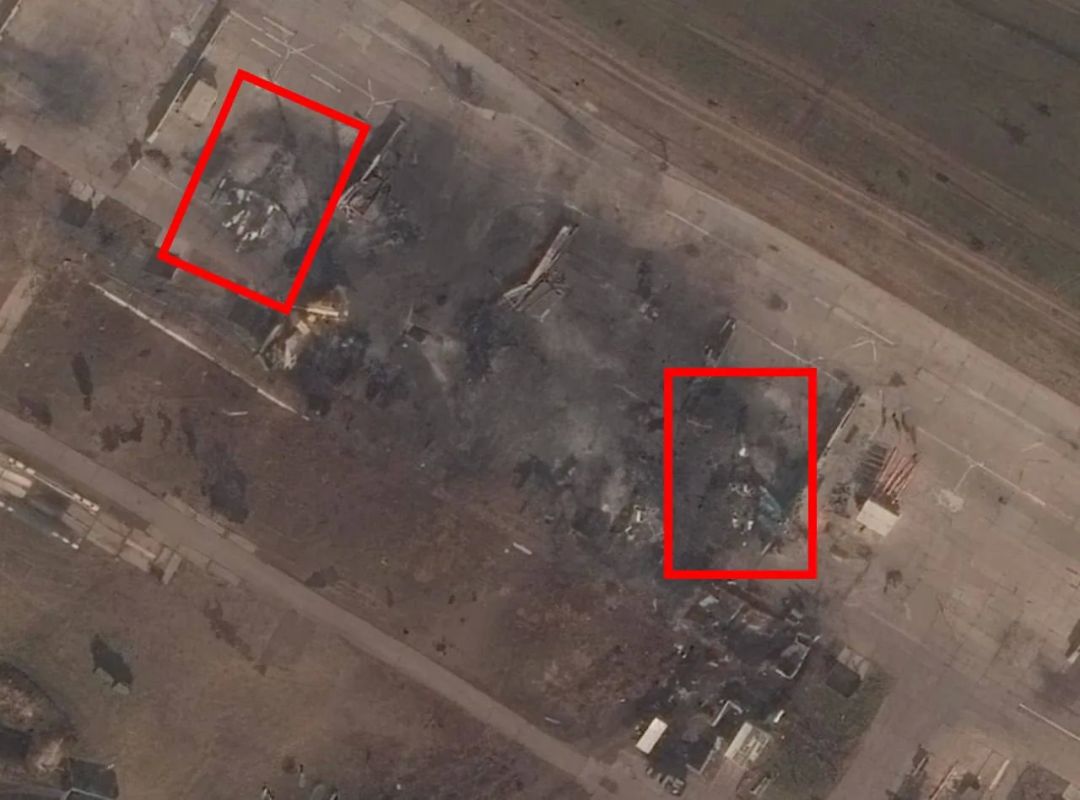

 .. но самое поразительное что в США это тоже на дух не переносят......